
製品


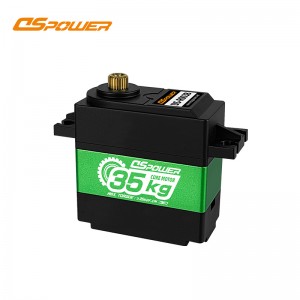
35kg デュアル軸 12V RDS3235 スチールギア TTL シリアルバスサーボ DS-R003E
DS-R003E高精度、耐久性、そしてパワーを特に重視して設計された高性能デジタルサーボシステムです。このサーボシステムは放熱性に優れた金属シェル設計を採用し、最大トルクを発生できます。35KG、制御角度300°優れた直線性を備えています。3つのポートの便利なシリアル設計により配線が簡素化されます複雑なシステムの統合も容易になります。


主な特徴と機能:

● 強力なトルク出力: 高トルクの35kgf・cmロボットアームの把持や生体模倣ロボットの関節動作など、生体模倣ロボットやロボットアームに十分なパワーを提供することができます。
● デュアル軸設計: 採用TTL/PWM デュアル軸制御多軸リンケージと複雑な軌道計画をサポートし、バイオニックロボットの柔軟な動きや産業オートメーション機器の協調作業を実現します。
● 高精度制御: 制御角度は最大300°、バックラッシュは≤1°で、出力軸の角度を正確に調整でき、微細動作のための生体模倣ロボット位置決め精度とプロセス精度を実現する機械式アームを備えています。
● 便利な配線と直列接続3ポート設計により、便利な直列接続をサポートし、複数のサーボシステムの構築を容易にします。複数のサーボシステムを同時に制御できるため、複雑なロボットや自動化機器のプロジェクトに適しています。
動作電圧: 8.4~12.6V DC
スタンバイ電流: ≤80 mA
無負荷速度: ≤0.21秒/60°
ストール電流: ≤5A
ストールトルク: ≥35 kgf.cm
回転方向: 反時計回り
動作移動角度: 180°
機械的限界角度: 無制限
角度偏差: ≤1°
重量: 61.1g
モータータイプ:コアモーター
通信インターフェース: PWMおよびTTLシリアルバス
ギアセット材質:スチールギア
ケース素材:セミアルミフレームケース

アプリケーションシナリオ
● 生体模倣ロボット: バイオミメティックロボットの関節を制御してリアルなモーションシミュレーション高トルクと高精度制御により、安定した柔軟なロボット動作が保証され、科学研究実験やサービスロボットなどの分野に応用できます。
● 機械アーム: 機械アームの関節駆動部品として、高精度の角度制御と強力なトルクを提供し、組み立て、溶接、ハンドリングなどの複雑な作業の完了をサポートします。
● 産業オートメーション機器: さまざまな産業オートメーション生産ラインに適しています。材料搬送および機器制御。2軸制御とマルチプロトコルサポートにより、自動化システムとのシームレスな統合が可能

よくある質問
A: はい、出荷前に100%テストを実施しております。ご不明な点がございましたら、お気軽にお問い合わせください。
A: 当社のサーボは FCC、CE、ROHS 認証を取得しています。
A: サンプル注文は、市場をテストし、品質を確認するために受け付けています。また、原材料の入荷から完成品の出荷まで、厳格な品質管理システムを採用しています。
A: 通常、10 ~ 50 営業日ですが、要件によって異なります。標準サーボに若干の変更を加えるだけの場合もあれば、まったく新しい設計のアイテムの場合もあります。
-

28kg 電動バルブ ヘビーデューティー デジタル サーボ DS...
-

28kg 高トルク防水スチールギアサーボ DS...
-

35kg スチールギア 180 度 防水 デジタル...
-

30Kg メタルギア 8V ダブルボールベアリング マイクロ S...
-

35kg ヘビーデューティー二足歩行ロボット マイクロサーボモーター D...
-

60KG 産業用ロボットアーム デジタルサーボモーター...
-

70kg ヘビーデューティー芝刈りロボット デジタル サーボ...
-

75KG RS485 BUS スチールギア 30V ブラシレス標準...
-
DS3235 35Kg 防水スチールギアデジタルサー...
-

100kg AGV ステアリング制御 スチールギア ブラシレス...
-

21g メタルギア RC クローラー 7V 高トルク マイクロ ...
-

22kg スチールギア 12V IP67 ブラシレス ドローン CAN BU...
-

22kg スチールギア IP68 巡航ミサイルテール CAN BU...
-

24KG AI コンパニオンロボット デジタルサーボモーター DS-...
-

60kg ヘビーデューティー ブラシレス スチール ギア IPX68 CAN...
-

75kg ヘビーデューティー スチール ギア BLS3375 ブラシレス ステ...