模型飛行機ファンなら、ステアリングギアについてよくご存知でしょう。RCサーボギアは、模型飛行機、特に固定翼機や船舶模型において重要な役割を果たします。飛行機の操縦、離着陸はステアリングギアによって制御されます。翼は前後に回転しますが、これにはサーボモーターギアの駆動力が必要です。
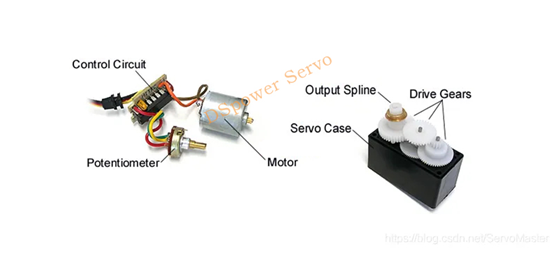
サーボモーターはマイクロサーボモーターとも呼ばれます。ステアリングギアの構造は比較的単純で、一般的には小型DCモーター(小型モーター)と減速機、ポテンショメータ(減速機に接続され、位置センサーとして機能する)、制御回路基板(一般的に電圧コンパレータと入力信号、電源を含む)で構成されています。
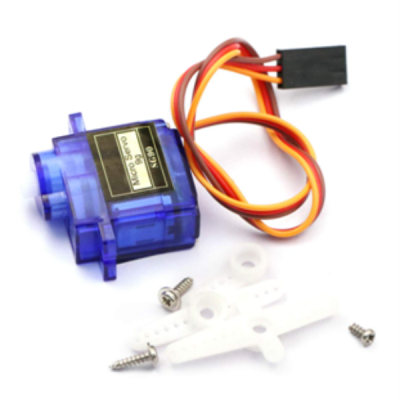
サーボはステッピングモーターの原理とは異なり、本質的にはDCモーターと様々な部品で構成されるシステムです。ステッピングモーターは、ステータコイルに通電することで発生する磁界によって永久磁石ローターを吸引したり、リラクタンスコアステータに作用して所定の位置まで回転させたりします。本質的には誤差は非常に小さく、一般的にフィードバック制御はありません。ステアリングギアのミニサーボモーターはDCモーターから電力を得るため、DCモーターに指令を送るコントローラーが必要であり、ステアリングギアシステムにはフィードバック制御が存在します。
ステアリングギア内の減速ギア群の出力ギアは、基本的にポテンショメータに接続されて位置センサを形成しているため、このステアリングギアの回転角度はポテンショメータの回転角度の影響を受けます。このポテンショメータの両端は入力電源の正極と負極に接続され、スライド端は回転軸に接続されています。信号は電圧コンパレータ(オペアンプ)に入力され、オペアンプの電源は入力電源に終端されています。入力制御信号はパルス幅変調信号(PWM)であり、中周期における高電圧の割合で平均電圧を変化させます。この入力電圧コンパレータ.
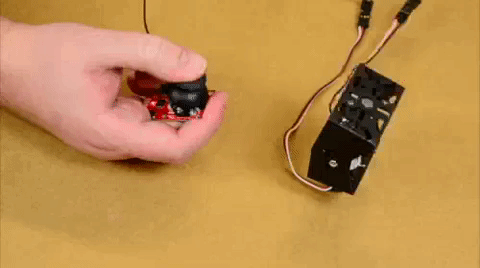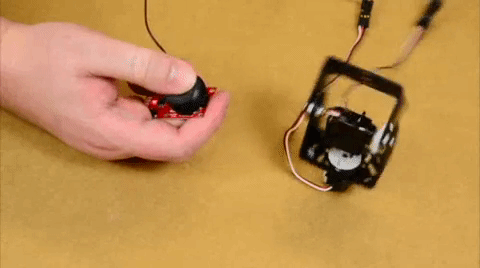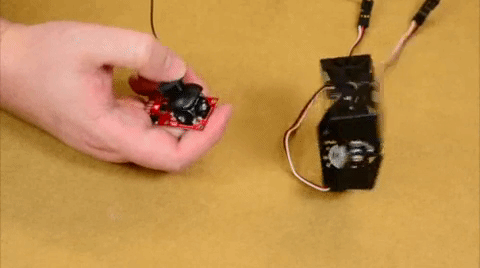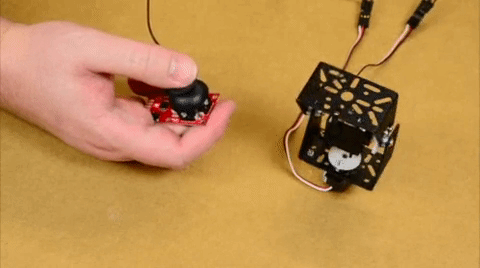
入力信号の平均電圧とパワーポジションセンサーの電圧を比較することにより、例えば、入力電圧が位置センサー電圧よりも高い場合、アンプは正の電源電圧を出力し、入力電圧が位置センサー電圧よりも高い場合、アンプは負の電源電圧、つまり逆電圧を出力します。これにより、DCモーターの正逆回転が制御され、出力減速ギアセットを介してステアリングギアの回転が制御されます。上の図のようになります。ポテンショメータが出力ギアにバインドされていない場合は、減速ギアセットの他のシャフトと結合して、ギア比を制御することで360°回転などのより広い範囲のステアリングギアを実現できます。これにより、誤差は大きくなりますが、累積誤差はありません(つまり、誤差は回転角度とともに増加します)。.
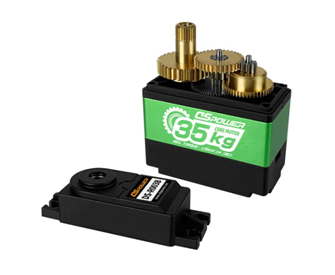
ステアリングギアは構造がシンプルで低コストであるため、模型飛行機に限らず、様々な用途で使用されています。ロボットアーム、ロボット、ラジコンカー、ドローン、スマートホーム、産業オートメーションなど、様々な分野で利用されており、様々な機械的動作を実現できます。また、高精度が求められる分野や、大きなトルクと大きな負荷が求められる分野では、高トルク・高精度の特殊サーボも提供されています。
投稿日時: 2022年9月20日